Inspección visual automatizada: qué precisión puedes esperar realmente
Benchmarks académicos, especificaciones de cámara e iluminación, y un marco de decisión de 3 pasos para saber cuándo automatizar la inspección visual.
Publicado por Eduardo Fuentevilla Blanco
Ingeniero de robótica en Maedcore · Ingeniero de robótica LinkedIn ↗
Puntos clave
- ► Un inspector humano pierde entre el 20 y el 30% de los defectos en producción real; el acuerdo entre inspectores sobre la severidad es de solo el 55–70%.
- ► Los mejores modelos académicos en MVTec AD alcanzan el 94,8% de precisión y 91,7% de mAP; las cifras de vendedores (99%+) son alcanzables en condiciones controladas pero se degradan ante variabilidad de lote o iluminación.
- ► La iluminación determina el 70% del éxito de un sistema de IVA: una auditoría de iluminación antes de seleccionar cámara o algoritmo es la inversión con mayor retorno.
- ► El payback varía entre 5 y 24 meses según el sector; la variable más sensible es el coste por defecto escapado, que puede oscilar entre 5 € (cosmético) y 250.000 € (componente de seguridad).
- ► El 77% de los pilotos de IA en fabricación no supera la fase de prototipo; la causa más frecuente es saltarse la recogida de datos etiquetados y la cualificación del sistema.
- ► El marco de tres puertas (viabilidad técnica → viabilidad económica → preparación organizativa) permite descartar proyectos inviables antes de comprometer presupuesto.
La inspección visual automatizada (IVA) combina cámaras industriales, iluminación controlada y software de visión —clásico o basado en IA— para detectar defectos a velocidades y consistencias que el ojo humano no puede mantener. El dato que ancla el caso de negocio: un inspector humano pierde entre el 20 y el 30% de los defectos en condiciones reales de producción, y su precisión cae otro 15–25% tras dos horas de observación continua (RoboticsTomorrow, 2025). Los mejores sistemas de IVA basados en IA alcanzan entre el 94 y el 99% de precisión —pero ese rango esconde diferencias críticas según el tipo de defecto, la superficie y la calidad de la imagen de entrada. Este artículo desglosa qué precisión puedes esperar realmente, qué especificaciones de cámara e iluminación la hacen posible, y un marco de decisión de tres pasos para saber si el proyecto tiene sentido económico antes de comprometer presupuesto.
¿Qué es la inspección visual automatizada y por qué importa ahora?
La IVA no es nueva, pero la combinación de sensores de alta resolución, iluminación LED estable y modelos de aprendizaje profundo ha cambiado radicalmente su alcance. Hoy es técnicamente viable en sectores que hasta hace cinco años dependían íntegramente del criterio humano.
El acuerdo entre inspectores sobre la severidad de un defecto se sitúa entre el 55 y el 70% (iFactory, 2026): dos inspectores diferentes, o el mismo inspector en dos turnos distintos, pueden dar veredictos opuestos sobre la misma pieza. Esa variabilidad tiene un precio directo: según la American Society for Quality, el Coste de la Mala Calidad (COPQ) puede representar entre el 15 y el 20% de los ingresos totales de una empresa manufacturera (RoboticsTomorrow, 2025). La IVA es uno de los casos de uso con ROI más documentado dentro del paraguas de Industria 4.0.
Precisión real: lo que dicen los benchmarks académicos (y lo que callan los vendedores)
Los sistemas de IVA alcanzan entre el 95 y el 99% de precisión de detección según fuentes de vendedores —pero los benchmarks académicos cuentan una historia más matizada y más útil para quien tiene que tomar una decisión de compra.
Benchmarks académicos frente a afirmaciones comerciales
El dataset MVTec AD es el estándar de referencia para la detección de anomalías industriales. Un framework de aprendizaje profundo publicado en 2025 (M2U-InspectNet, basado en transformers de visión multi-escala y preentrenamiento contrastivo auto-supervisado) alcanzó una precisión del 94,8% y un mAP del 91,7% a 52 FPS en dispositivos edge (ResearchGate, 2025). Un enfoque de dos etapas (autoencoder + CNN) publicado en PMC el mismo año obtuvo un IoU del 89,60% para detección y una precisión del 86,82% para clasificación (PMC, 2025).
El dataset MVTec AD 2 (publicado en marzo de 2025), diseñado específicamente para exponer las limitaciones de los métodos actuales, introduce ocho escenarios industriales con imágenes de 2,6 a 5 MP. Su conclusión principal es incómoda para los vendedores: las diferencias en puntuación de segmentación son frecuentemente inferiores a 1 punto porcentual entre modelos, y algunas categorías —como latas metálicas reflectantes— siguen siendo «extremadamente desafiantes» (Emergent Mind / MVTec, 2025).
Las afirmaciones comerciales de «99,7% de precisión desde la primera semana» no mienten necesariamente sobre el sistema en condiciones controladas, pero sí omiten que ese número se degrada en producción real cuando la iluminación varía, el acabado superficial cambia entre lotes o el modelo no ha visto suficientes ejemplos de un tipo de defecto raro.
Aprendizaje profundo frente a visión clásica: cuándo gana cada uno
Los métodos clásicos basados en filtros estadísticos pueden alcanzar tasas de detección de hasta el 90% en defectos estructurados, bien iluminados y de baja varianza, pero son frágiles ante la variabilidad (PMC, 2025). El aprendizaje profundo gana en defectos no estructurados, variables o sutiles —pero exige datasets etiquetados de tamaño suficiente.
| Criterio | Visión clásica (CV) | Aprendizaje profundo (DL) |
|---|---|---|
| Tipo de defecto ideal | Geométrico, dimensional, bordes definidos | Textura, anomalía, defecto sutil o variable |
| Dataset mínimo | Sin entrenamiento (reglas explícitas) | ≥ 200 imágenes por clase de defecto |
| Techo de precisión | ~90% en condiciones estables | 94–99% con datos suficientes |
| Coste computacional | Bajo (CPU, FPGA) | Medio-alto (GPU, edge AI) |
| Reentrenamiento ante cambios | Reprogramación manual de reglas | Fine-tuning del modelo (semanas) |
| Fragilidad ante variabilidad | Alta (sensible a cambios de lote) | Media (mejora con más datos) |
En la práctica, los sistemas más robustos combinan ambos enfoques: visión clásica para medición dimensional precisa y aprendizaje profundo para clasificación de defectos complejos. Tratarlos como competidores es el primer error de diseño.
El estándar regulado: el test de Knapp
En sectores regulados como el farmacéutico, la cualificación de un sistema de IVA exige superar un test de Knapp: demostrar que la precisión de la máquina es igual o superior a la de un inspector humano entrenado y cualificado (Dabrico, 2026). Es el criterio que cualquier responsable de calidad debería exigir, regulado o no. La producción en planta apunta a menos del 2% de rechazos falsos manteniendo una detección real de defectos del 98% o más (Averroes AI, 2026). Cuando la tasa de falsos positivos supera el 3%, los operarios empiezan a anular sistemáticamente el sistema —y el proyecto fracasa no por el algoritmo, sino por la operativa.
Especificaciones de cámara e iluminación: la matemática que nadie publica
La iluminación determina el 70% del éxito de una inspección visual automatizada —más que la cámara, más que el algoritmo. Elegir primero el sensor y después pensar en la luz es el error más común y más costoso.
La fórmula de resolución que necesitas antes de comprar nada
Antes de seleccionar ningún componente, calcula la resolución mínima necesaria:
Resolución requerida (px) = (Campo de visión, mm) / (Tamaño mínimo del defecto, mm) × 5Ejemplo concreto: campo de visión de 200 mm, defecto mínimo de 0,2 mm → 200 / 0,2 × 5 = 5.000 px → sensor de 25 MP. A una velocidad de línea de 1 m/s con un campo de 200 mm, la frecuencia de imagen mínima es 1.000 / 200 × 5 = 25 fps mínimo. Si el sensor no cumple ambos requisitos simultáneamente, ningún algoritmo lo compensará.
Selección de iluminación por tipo de defecto
| Tipo de defecto | Técnica de iluminación recomendada | Por qué funciona |
|---|---|---|
| Rayaduras superficiales | Campo oscuro (dark-field) | Resalta la dispersión lateral de la luz en la discontinuidad |
| Superficies reflectantes / espejadas | Iluminación coaxial | Elimina reflejos especulares que enmascaran el defecto |
| Medición de silueta y bordes | Retroiluminación (backlight) | Contraste máximo entre pieza y fondo |
| Superficies mates con relieve | Iluminación difusa | Suprime sombras que generan falsos positivos |
| Defectos en 3D o geometría compleja | Luz estructurada / franja | Permite reconstrucción de nube de puntos |
Un modo de fallo real: un sistema fallaba cada día a las 14:00 h porque el sol incidía en un lucernario en el ángulo exacto para deslumbrar la cámara. Las estaciones de IVA industrial exigen entornos de luz rigurosamente controlados —no es opcional. Otra fuente de degradación silenciosa: los arrays LED pierden intensidad a lo largo de su vida útil (20.000–50.000 horas), el nivel de gris de referencia va derivando y la tasa de falsos positivos sube gradualmente sin que nadie lo relacione con el hardware. La calibración fotométrica mensual es mantenimiento preventivo, no un lujo.
El benchmark M2U-InspectNet (52 FPS a 94,8% de precisión en dispositivos edge) confirma que la inferencia en la nube no es necesaria para la mayoría de velocidades de línea (ResearchGate, 2025). El edge reduce la latencia de la señal de rechazo —un factor crítico cuando la pieza viaja a 1 m/s y el eyector está a 300 mm de la cámara.
Marco de decisión de tres puertas: ¿deberías automatizar esta inspección?
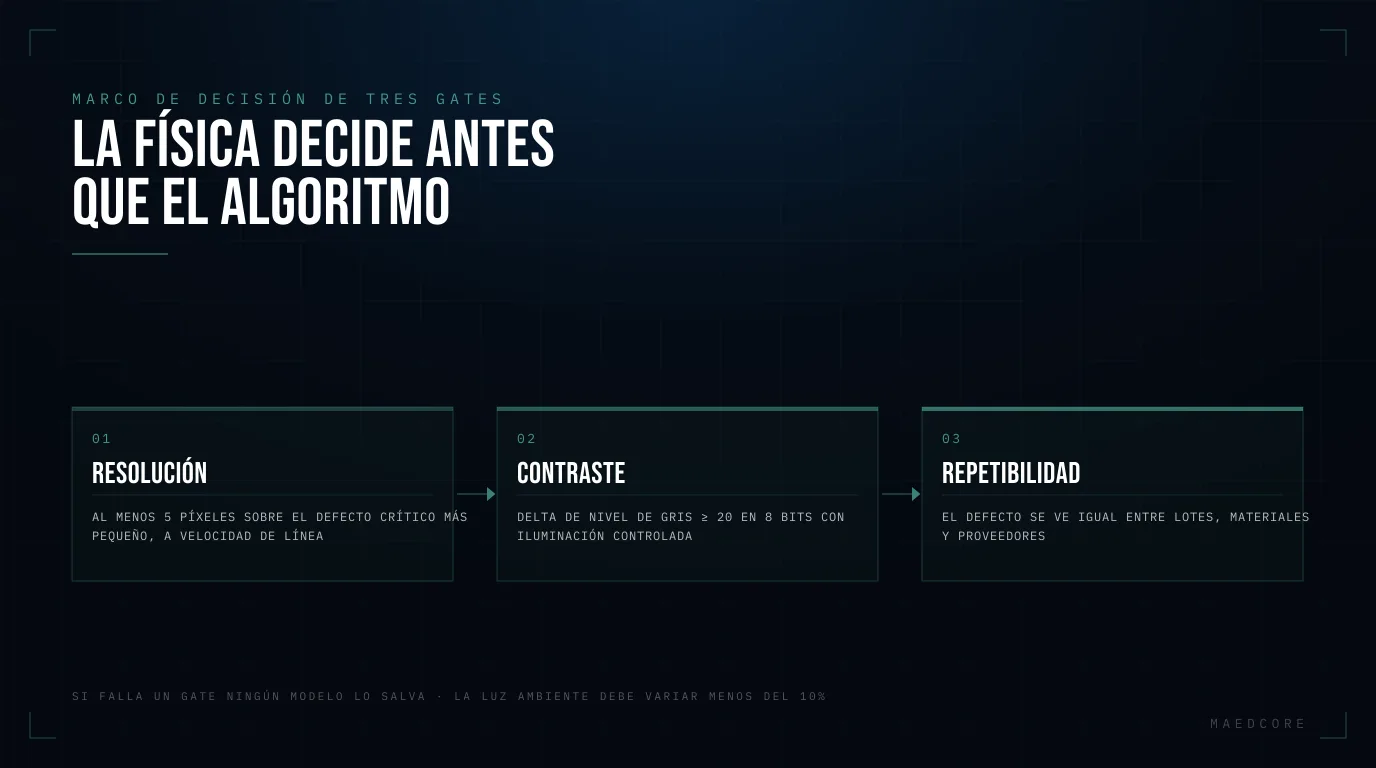
Ningún recurso online existente ofrece un marco estructurado que combine viabilidad técnica, viabilidad económica y preparación organizativa en una sola herramienta. Las tres puertas son secuenciales: fallar cualquiera de ellas es motivo para no continuar todavía.
Puerta 1 — Viabilidad técnica: ¿puede una cámara verlo?
| Criterio | Umbral de paso | Pregunta diagnóstica |
|---|---|---|
| Ratio defecto/píxel | ≥ 5 píxeles en el defecto crítico más pequeño | ¿La resolución × frecuencia de imagen resuelve el defecto a la velocidad de línea? |
| Contraste alcanzable | ΔGray ≥ 20 (8 bits) con iluminación controlada | ¿Puede la iluminación aislar el defecto del fondo? |
| Consistencia del defecto | Apariencia repetible entre lotes | ¿Cambia el defecto con el lote de material, la temperatura o el operario? |
| Geometría de la pieza | Plana, cilíndrica o escaneable en 3D | ¿Requiere multicámara o reconstrucción 3D? |
| Controlabilidad del entorno | Variación de luz ambiente < 10% | ¿Puede cerrarse o apantallarse la estación? |
Nota de ingeniería: En el proyecto de inspección de vainas de combustible nuclear para ENUSA, las anomalías de superficie se manifiestan como variaciones sutiles de nivel de gris —el contraste alcanzable fue la restricción vinculante, no la resolución. La auditoría de iluminación precedió a la selección de cámara en seis semanas.
Puerta 2 — Viabilidad económica: ¿cuadran los números?
El cálculo tiene cuatro variables con supuestos explícitos:
Coste Anual de Escapes (CAE):
CAE = Volumen anual × Tasa de defectos × Tasa de escape × Coste por defecto escapado
Coste Anual de Falsos Positivos (CAFP):
CAFP = Volumen anual × Tasa de falsos positivos (objetivo < 2%) × Coste de retrabajo por unidad
Coste Anual de Operación del Sistema (CAOS):
CAOS = (CapEx amortizado a 5 años) + (Mantenimiento anual ~10% del CapEx) + (Labor de reentrenamiento)
Regla de decisión:
Si (CAE_antes − CAE_después) + Ahorro en mano de obra − CAFP − CAOS > 0 → proceder
Ejemplo trabajado (planta pyme, España, supuestos conservadores):
| Parámetro | Valor asumido |
|---|---|
| Producción anual | 500.000 unidades |
| Tasa de defectos actual | 1,5% |
| Tasa de escape (inspección manual) | 30% |
| Defectos escapados/año | 2.250 |
| Coste por escape (devolución + penalización) | 150 € |
| CAE antes de automatizar | 337.500 €/año |
| CapEx del sistema (2D inline AI, gama media) | 120.000 € |
| CapEx amortizado (5 años) | 24.000 €/año |
| Mantenimiento anual (10% CapEx) | 12.000 €/año |
| 2 inspectores liberados | 50.000 €/año |
| Tasa de falsos positivos objetivo | 1,5% → 7.500 uds. |
| Coste de retrabajo por unidad | 8 € |
| CAFP | 60.000 €/año |
| Beneficio neto anual | 337.500 + 50.000 − 60.000 − 36.000 = 291.500 € |
| Payback estimado | ~5 meses |
Este resultado es coherente con el rango de 7–8 meses que cita Forrester (2024) para despliegues de alto volumen (Tensoria, 2026). Para aplicaciones de menor volumen o defectos de menor coste unitario, el payback típico se sitúa entre 12 y 24 meses (AI-Innovate, 2026). La variable más sensible es el coste por defecto escapado: para un componente cosmético puede ser 5 €; para un componente de seguridad en automoción, los cargos por devolución pueden alcanzar los 50.000–250.000 € por incidente.
El coste total de implementación (hardware + software + integración + formación) oscila entre 110.000 y 200.000 € (SmartDev, 2026). El 68% de los fabricantes indica sobrecostes en su primer proyecto, principalmente por subestimar la complejidad de integración y los gastos operativos continuos (SmartDev, 2026).
Puerta 3 — Preparación organizativa: ¿puedes sostenerlo?
| Criterio | Umbral de paso |
|---|---|
| Archivo de imágenes etiquetadas | ≥ 200 imágenes de defecto confirmadas por clase (o plan de augmentación sintética) |
| Estabilidad del proceso upstream | Cp/Cpk ≥ 1,33 |
| Propietario de integración | Ingeniero nombrado con acceso a PLC/MES y autoridad para modificar el control de línea |
| Cadencia de reentrenamiento | Revisión trimestral comprometida del modelo con datos de producción |
| Gestión del cambio | Buy-in del responsable de calidad; operarios formados en el protocolo de anulación manual |
En un proyecto de software de inspección que construimos, la restricción vinculante no fue el algoritmo sino la ausencia de un archivo estructurado de imágenes. Un sprint de recogida de datos de seis semanas precedió al entrenamiento del modelo. El 77% de los pilotos de IA en fabricación no supera la fase de prototipo (BuildMVPFast, 2026); la mayoría de esos fracasos se concentra en proyectos que saltan directamente de la demo a la producción, omitiendo la recogida de datos y la cualificación del sistema.
Cuándo NO automatizar la inspección visual
Cada artículo en el SERP es un argumento de venta para la automatización. Aquí va la respuesta honesta sobre cuándo la inspección manual sigue siendo la respuesta correcta:
- Volumen muy bajo y alta variedad: si produces 50 referencias distintas con lotes de 200 unidades, el coste de reentrenamiento y cualificación supera el beneficio.
- Defectos que requieren juicio táctil u olfativo: la visión artificial no detecta rebabas internas, dureza insuficiente ni contaminación química sin sensores adicionales.
- Proceso upstream inestable (Cpk < 1,0): automatizar la inspección sin estabilizar el proceso es poner un detector de incendios en una habitación en llamas.
- Defecto no repetible y escaso: si el defecto ocurre menos de una vez cada 10.000 piezas y no tienes imágenes históricas, construir un modelo fiable puede llevar más de un año de recogida de datos.
Preguntas frecuentes
¿Qué precisión tiene realmente la inspección visual automatizada?
Los benchmarks académicos más recientes en el dataset estándar MVTec AD sitúan la precisión de los mejores modelos de aprendizaje profundo en torno al 94,8% con un mAP del 91,7% (ResearchGate, 2025). Las cifras de vendedores (95–99%) son alcanzables en condiciones controladas con defectos bien representados en el dataset de entrenamiento, pero se degradan en producción real ante variabilidad de lote, cambios de iluminación o tipos de defecto nuevos. La superficie más difícil sigue siendo la metálica reflectante, donde los mejores modelos aún tienen rendimiento variable según MVTec AD 2 (2025).
¿Cuánto cuesta implementar un sistema de inspección visual automatizada?
El rango va desde unos 3.000 € para una unidad de sobremesa 2D compacta hasta más de 200.000 € para sistemas inline 3D de alta velocidad (Averroes AI, 2026). Un despliegue estándar completo (hardware + software + integración + formación) oscila entre 110.000 y 200.000 € (SmartDev, 2026). El 68% de los fabricantes indica sobrecostes en su primer proyecto, principalmente por subestimar la integración con PLC/MES y los costes operativos continuos.
¿Cuánto tiempo tarda en amortizarse la inversión?
Depende principalmente del coste unitario del defecto escapado. Forrester (2024) cita una media de 7–8 meses de payback para despliegues de alto volumen en sectores como automoción o semiconductor (Tensoria, 2026). Para aplicaciones de menor riesgo, el rango típico es 12–24 meses (AI-Innovate, 2026). En componentes de seguridad crítica donde un escape puede generar cargos de 50.000–250.000 € por incidente, el payback puede ser inferior a 6 meses.
¿Cuántas imágenes de defecto necesito para entrenar el modelo?
El umbral práctico es ≥ 200 imágenes etiquetadas por clase de defecto para un modelo de aprendizaje profundo supervisado. Para defectos raros (menos de una ocurrencia por cada 10.000 piezas), la augmentación sintética mediante GANs o los enfoques no supervisados de detección de anomalías son alternativas viables. Omitir esta fase es la causa más frecuente de fracaso: el 77% de los pilotos de IA en fabricación no supera la fase de prototipo (BuildMVPFast, 2026).
¿Cuándo no merece la pena automatizar la inspección visual?
La automatización no es rentable cuando el volumen es muy bajo con alta variedad de referencias, cuando el proceso upstream es inestable (Cpk < 1,0), cuando el defecto ocurre menos de una vez cada 10.000 piezas sin archivo histórico de imágenes, o cuando el juicio requerido es táctil, olfativo o contextual. En esos casos, estabilizar el proceso o invertir en la recogida de datos es el paso previo necesario.
Lecturas relacionadas
- Mantenimiento Predictivo vs. Preventivo vs. Correctivo — la comparativa de costes y ROI que decide qué estrategia encaja con cada activo.
- Mantenimiento prescriptivo — el paso más allá de la predicción: del dato del sensor a una orden de trabajo real.
- Mantenimiento de maquinaria industrial — por qué el cuello de botella pasó de la visita de inspección al posprocesado manual.
- Mantenimiento Predictivo con IA — el lado del sensor y el modelo: qué aportan realmente los datos IoT y el machine learning.
- Maedcore — Soluciones Digitales — qué construimos en esta área.
Fuentes
- Automatic Visual Inspection for Industrial Application — PMC / MDPI (open access), 2025.
- Deep Learning for Automated Defect Detection in Industrial Manufacturing — ResearchGate (peer-reviewed), 2025.
- MVTec AD Benchmark Summary — Emergent Mind, 2025.
- AI Vision Inspection for Manufacturing Guide — iFactory (vendor), 2026.
- How to Reduce False Positives in AI Visual Inspection — Averroes AI (vendor), 2026.
- Automated Optical Inspection Machine Price — Averroes AI, 2026.
- Computer Vision for Quality Inspection — Tensoria (citando Forrester 2024), 2026.
- Computer Vision Cost Manufacturing — SmartDev, 2026.
- Automated Visual Inspection ROI — AI-Innovate, 2026.
- 2026 Guide to Automated Visual Inspection Systems — Dabrico, 2026.
- AI Quality Control: Computer Vision for Manufacturing 2026 — BuildMVPFast, 2026.
- Automatic Visual Inspection: The Secret to Flawless Manufacturing Quality — RoboticsTomorrow (citando ASQ 2024, HFES 2021), 2025.
Sobre el autor
Ingeniero de robótica
Durante más de una década me ha movido una sola misión: aprovechar la IA y la robótica para construir un mundo de producción automatizada. Creo que, al crear sistemas autosuficientes, podemos devolver a las personas el tiempo para centrarse en lo que de verdad importa: su familia y sus pasiones. Mi experiencia abarca desde ganar prestigiosas competiciones europeas de startups hasta diseñar proyectos complejos que integran hardware y software. Me dedico a unir los retos industriales de hoy con las soluciones autónomas del mañana.
Preguntas frecuentes
¿Qué precisión tiene realmente la inspección visual automatizada?
¿Cuánto cuesta implementar un sistema de inspección visual automatizada?
¿Cuánto tiempo tarda en amortizarse la inversión en inspección visual automatizada?
¿Cuántas imágenes de defecto necesito para entrenar el modelo de inspección visual?
¿Cuándo no merece la pena automatizar la inspección visual?
¿Listo para transformar tu empresa?
Reserva una reunión gratuita de 30 minutos con un ingeniero.