Proyectos de mecatrónica: qué esperar en cada fase y cómo medir el ROI real
Guía técnica completa sobre proyectos de mecatrónica: fases de discovery a puesta en marcha, costes ocultos, KPIs de aceptación y cuándo elegir solución a
Publicado por Eduardo Fuentevilla Blanco
Ingeniero de robótica en Maedcore · Ingeniero de robótica LinkedIn ↗
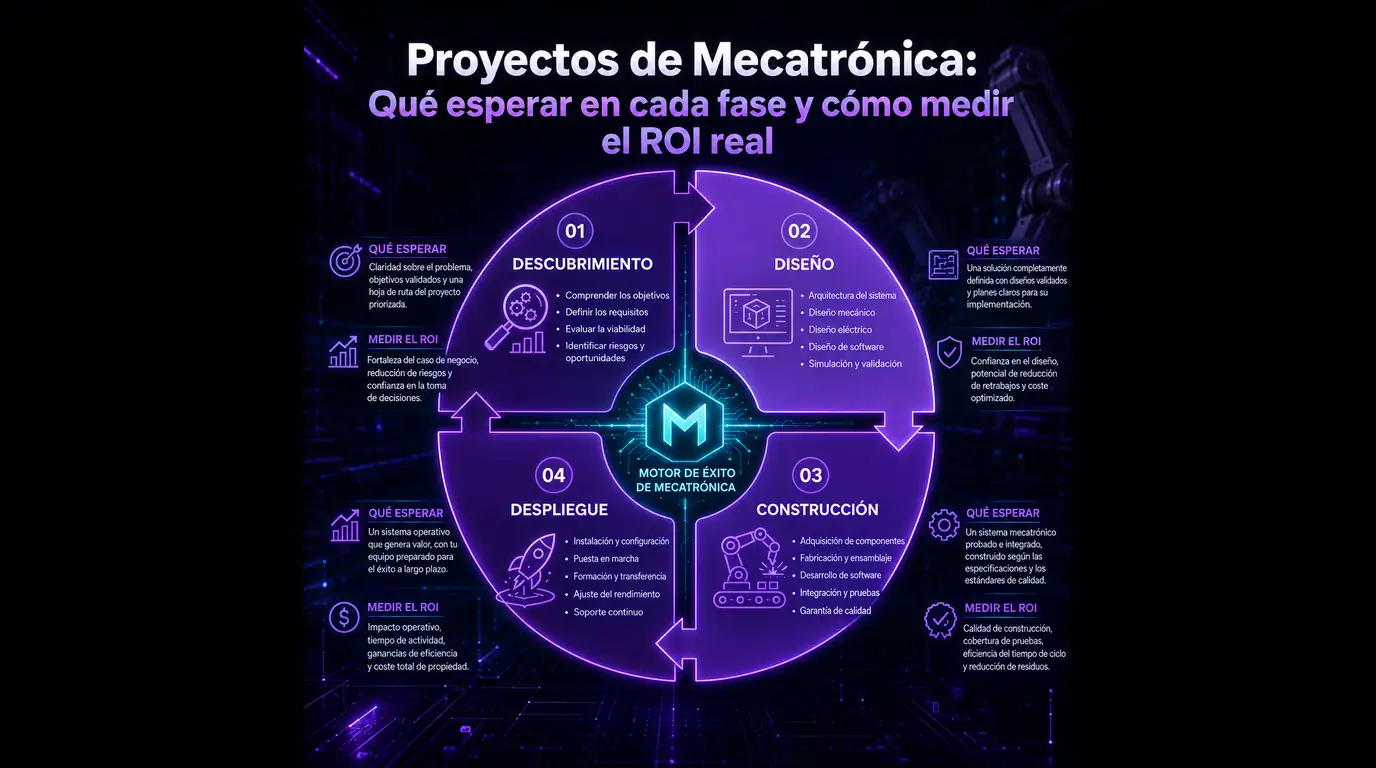
Puntos clave
- ► El brazo robótico representa solo el 30–45% del coste total de una instalación mecatrónica funcional; el resto lo absorben tooling, firmware, seguridad y comisionado (Nexum Automatics, Standard Bots, 2026).
- ► La ambigüedad de alcance en la fase de discovery es la causa principal de sobrecostes industriales; proyectos complejos superan el presupuesto entre un 20% y un 50% y acumulan desviaciones de calendario de 6 a 24 meses (Colony Construction, 2026).
- ► Un desarrollo a medida es competitivo en precio frente al cobot de catálogo cuando la tooling personalizada supera los 40.000–80.000 €, y además transfiere la propiedad intelectual completa al cliente.
- ► El OEE de clase mundial es ≥85%; un umbral práctico de aceptación para el primer mes de producción es el 75%, con objetivo de 85% a los 90 días, según ISO 22400.
- ► En Madrid, el programa de subvenciones industriales 2025 permite acumular hasta 120.000 € entre las líneas Industria 4.0, I+D+i y TEIC — un offset significativo para el primer prototipo mecatrónico (AECIM / Ayuntamiento de Madrid, enero 2025).
- ► La validación HIL y el firmware pueden consumir el 20–30% del total de horas de un proyecto de sistemas embebidos — una proporción que los presupuestos iniciales sistemáticamente infravaloran (juicio de ingeniería).
Un proyecto de mecatrónica industrial no termina cuando llega el robot al muelle de carga: el brazo representa solo el 30–45% del coste total de una instalación funcional; el resto lo absorben la tooling personalizada, la integración con PLCs y SCADA, la validación de seguridad y la puesta en marcha. En España, donde se instalaron 5.100 robots industriales en 2024 —tercer puesto europeo tras Alemania e Italia—, la presión para justificar cada euro de capex es mayor que nunca: el libro de pedidos del sector de máquina-herramienta se contrajo un 23% al cierre de 2024. Esta guía desglosa las cinco fases de un proyecto real —desde el discovery hasta el handover—, señala dónde se esconden los sobrecostes y qué KPIs contractuales exigir antes de firmar el acta de aceptación.
Por qué los proyectos de mecatrónica son más complejos de lo que aparece en el catálogo
El brazo robótico es solo la punta del iceberg: el coste real de una célula funcional incluye utillaje de extremo de brazo (EOAT), vallado de seguridad y marcado CE, cuadro eléctrico, visión artificial y, sobre todo, ingeniería de integración y puesta en marcha.
Un cobot ligero de catálogo parte de ~15.000 € sin integrar; un brazo articulado de propósito general se sitúa entre 25.000 € y 80.000 €. Pero ese precio es solo el 30–45% de lo que costará la instalación lista para producir. El resto —tooling, firmware, seguridad, comisionado— es donde los presupuestos se desbordan. Proyectos industriales complejos superan el presupuesto entre un 20% y un 50%, con desviaciones de calendario de seis a veinticuatro meses cuando el alcance no está bien definido desde el inicio.
Este contexto importa porque el mercado español está en una posición tensa: récord de ventas en 2024 (2.323 millones de euros, +7,7%), pero con el mercado doméstico cayendo un 45% en pedidos. Los responsables de ingeniería y operaciones que aprueban capex en 2025 necesitan argumentos de ROI sólidos, no folletos de producto.
Fase 1: Discovery y alcance — donde se gana o se pierde el proyecto
La ambigüedad de alcance es la causa principal de sobrecostes en proyectos industriales, por encima de cualquier imprevisto técnico durante la ejecución. Un discovery mal hecho es más caro que cualquier componente electrónico.
Qué debe ocurrir en las primeras dos semanas
Una sesión de discovery rigurosa no es una reunión de presentación comercial. Es una auditoría de proceso. Las preguntas que un partner competente debe hacer —y que el equipo interno debe poder responder— incluyen:
- Inventario de interfaces: ¿Qué versión de PLC gestiona la línea? ¿Siemens S7, Allen-Bradley, Schneider? ¿Existe documentación del protocolo de comunicación o hay modificaciones no documentadas?
- Envolvente física: ¿Cuáles son las restricciones de espacio, temperatura y EMI en el punto de instalación?
- Pre-evaluación CE: ¿Es una máquina nueva o una modificación sustancial de una existente? Esto determina si se necesita un expediente técnico completo.
- Congelación de alcance: ¿Cuándo pueden comprometerse todas las partes a un alcance fijo? Sin esta fecha, el proyecto no tiene base contractual sólida.
Los sistemas heredados son el mayor generador de sorpresas: hardware obsoleto, software sin soporte, modificaciones no documentadas y ausencia de planos actualizados son la norma en el corredor industrial de Madrid, donde equipos de 15–20 años conviven con líneas de producción activas. Si en la visita al suelo de fábrica no se puede acceder al cuadro de control del PLC ni consultar el esquema eléctrico, es una señal de alarma que debe constar en el registro de riesgos antes de firmar nada.
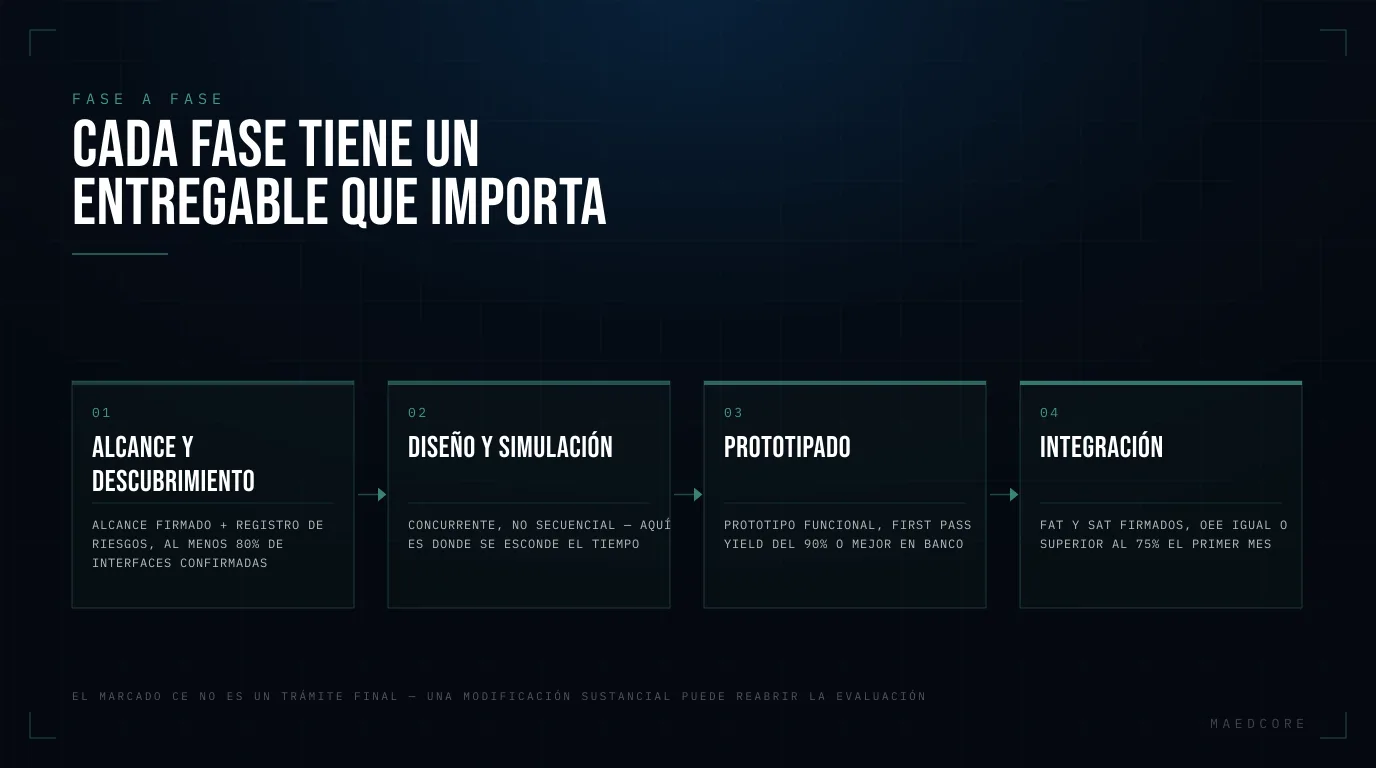
Entregable mínimo de esta fase: Documento de alcance firmado + registro de riesgos con las interfaces confirmadas (≥80% de las especificaciones de interfaz cerradas antes de pasar a diseño).
Fases 2 y 3: Diseño, simulación y prototipado — dónde se esconde el tiempo
El prototipado funcional es la fase donde más horas se subestiman: los bugs en la interfaz firmware-hardware y los plazos de entrega de actuadores son los dos culpables más frecuentes de desviaciones de calendario.
Diseño concurrente frente a entregas secuenciales
El error más común en proyectos de mecatrónica es organizar el trabajo como una cadena de montaje: primero mecánica, luego electrónica, luego firmware. Este enfoque secuencial garantiza problemas de integración tardíos. Un sistema de estabilización de dron, por ejemplo, requiere que el controlador PID, la integración de la IMU y la gestión de energía se diseñen en paralelo, no uno tras otro, porque las restricciones de cada dominio afectan a los otros desde el primer día. La investigación sobre plataformas de firmware para sistemas mecatrónicos confirma que los drones son el ejemplo canónico de esta interdependencia: son la culminación de avances en ingeniería eléctrica, mecánica, informática y de control que deben comunicarse entre sí.
Un estudio de caso documentado sobre desarrollo rápido de productos mecatrónicos —el proyecto cardiovascular Spengler, con equipos en tres países— completó el desarrollo mecánico, electrónico y software en menos de cinco meses mediante ingeniería concurrente, prototipado virtual y un ciclo de diseño reiterativo rápido. El factor determinante no fue la velocidad de cada equipo individual, sino la eliminación de los tiempos de espera entre disciplinas.
Cuánto tiempo consume realmente el prototipado
Usando componentes comerciales (sensores y actuadores de catálogo) junto con principios de DFMA, el tiempo de ciclo de diseño puede reducirse aproximadamente un 40% respecto a un diseño completamente a medida, a costa de una desviación de hasta el 2,5% en el rendimiento objetivo. Este trade-off es aceptable en muchas aplicaciones industriales, pero no en todas: un cabezal de soldadura que requiere seguimiento de cordón con precisión submilimétrica no puede asumir esa desviación.
En nuestra experiencia, la validación HIL (Hardware-in-the-Loop) y la validación de firmware consumen entre el 20% y el 30% del total de horas de un proyecto de sistemas embebidos —una proporción que los presupuestos iniciales sistemáticamente infravaloran. Un marco unificado hardware-software que soporte todo el ciclo de vida desde la implementación hasta la validación a nivel de sistema contribuye a acortar estos ciclos y mejorar la trazabilidad, pero requiere inversión inicial en arquitectura.
En un proyecto de electrónica embebida de 25 canales que construimos para un sistema de visualización en tiempo real impulsado por sensores, la complejidad no estaba en ningún componente individual sino en la sincronización de los 25 canales bajo restricciones de latencia estrictas —exactamente el tipo de reto que no aparece en ningún datasheet y que solo emerge durante las pruebas de integración en banco. El proyecto Pixel Custic ilustra cómo la codiseño firmware-hardware desde el día uno es la única forma de evitar rediseños costosos en esta fase.
Entregable mínimo: Prototipo funcional + informe de pruebas con First Pass Yield ≥90% en banco, y definición del objetivo de MTBF para la unidad de producción.
Fase 4: Integración y puesta en marcha — el momento de la verdad con la infraestructura existente
La integración con PLCs y SCADA heredados es donde más proyectos de mecatrónica pierden semanas inesperadas; en el corredor industrial de Madrid, los equipos de 15–20 años sin documentación digital son la norma, no la excepción.
Protocolos de integración y la realidad del parque instalado
Los protocolos estándar —Modbus, OPC-UA— son el punto de partida correcto para el parque instalado español: Siemens S7, Allen-Bradley y Schneider son las plataformas dominantes, y todas tienen pasarelas documentadas hacia estos protocolos. El problema no es la existencia del protocolo; es la versión concreta del firmware del PLC, las tablas de variables no exportadas y las modificaciones que el integrador original hizo hace doce años sin dejar rastro escrito.
La puesta en marcha virtual (virtual commissioning) puede acortar significativamente el proceso de inicio de producción para sistemas mecatrónicos, pero requiere un alto nivel de experiencia y un esfuerzo considerable, lo que la hace poco atractiva para pymes. Esta es una tensión real: la tecnología está probada, pero el coste de entrada en competencia de ingeniería es alto. Para proyectos de complejidad media, el FAT (Factory Acceptance Test) en instalaciones del integrador seguido de un SAT (Site Acceptance Test) en planta sigue siendo el enfoque más pragmático.
El marcado CE no es un trámite final
Para máquinas nuevas —un cabezal de soldadura personalizado, un sistema de inspección basado en dron— el expediente técnico CE debe construirse desde el día uno, no añadirse al final. Retroalimentarlo puede añadir entre cuatro y ocho semanas y entre 10.000 € y 20.000 € adicionales al presupuesto (estimación de ingeniería, no fuente externa). Los retrasos tienen coste compuesto: un producto de alta tecnología retrasado seis meses puede acumular una pérdida del 33% en beneficios durante cinco años.
El proyecto Perro robótico —robot autónomo con visión por computador, NLP y mecatrónica integrados— es un ejemplo de la complejidad de integración multi-sistema: cada subsistema (locomoción, percepción, lenguaje) tiene sus propios ciclos de validación, y la integración final no es la suma de las partes sino el descubrimiento de las interacciones no previstas entre ellas.
Entregable mínimo: Actas FAT y SAT firmadas, con OEE ≥ línea base acordada (p. ej., 75% en el primer mes) y MTBF ≥ benchmark de categoría.
¿Mecatrónica a medida o cobot de catálogo? El marco de decisión que no existe en ningún otro sitio
La elección entre un cobot de catálogo y un desarrollo mecatrónico a medida no debería hacerse por intuición. Existe una frontera objetiva, y cruzarla en la dirección equivocada es una de las formas más costosas de desperdiciar capex industrial.
Dónde está la frontera real
Los defensores del cobot de catálogo tienen razón en un contexto específico: tareas estándar (paletizado, machine tending con piezas regulares, pick-and-place en geometría abierta). En ese contexto, un cobot de 40.000 € que sustituye a un operario con coste salarial de 60.000 €/año puede amortizarse en menos de 18 meses en operación de dos turnos. El argumento es válido.
Pero hay una trampa sistemática en esa aritmética: los cobots de catálogo arrastran costes ocultos —tasas de integración, licencias complejas, tooling no estándar— que pueden doblar el presupuesto original. Y el brazo es solo el 30–45% de la instalación funcional. Si la geometría de la pieza no es estándar, si el entorno es hostil (temperatura, EMI, atmósfera explosiva) o si el proceso requiere un bucle de control personalizado —como el seguimiento de cordón en soldadura de superficies curvas—, el cobot de catálogo no resuelve el problema. Añadir tooling personalizada sobre una base de catálogo puede costar entre 40.000 € y 80.000 € adicionales, momento en el que el desarrollo a medida es competitivo en precio y superior en propiedad intelectual.
Como señala Fresh Consulting, depender de la plataforma de otro proveedor «puede ser desastroso porque tu suerte queda ligada a la suya»; en aplicaciones de alto volumen, poseer el diseño suele ser más barato a largo plazo porque el producto puede refinarse y no depende de una fuente no controlada.
Scorecard de decisión: catálogo, híbrido o a medida
Puntúa cada criterio de 1 a 3 según la columna que mejor describa tu caso. La suma determina la vía recomendada.
| Criterio | Cobot catálogo (1) | Híbrido (2) | A medida completo (3) |
|---|---|---|---|
| Carga útil y geometría | Estándar (≤20 kg, espacio abierto) | Casi estándar con adaptación menor | No estándar (cabezal de soldadura en superficie curva, dron en espacio confinado) |
| Velocidad de ciclo / precisión | La especificación de catálogo cumple el requisito | Dentro del 20% de la especificación de catálogo | Requiere bucle de control personalizado (p. ej., seguimiento de cordón submilimétrico) |
| Restricciones de entorno | Limpio, temperatura ambiente, sin EMI | Moderado (polvo, vibración) | Severo (alta temperatura, atmósfera explosiva, UAV exterior) |
| Integración con sistemas heredados | Ethernet/IO estándar | Puente Modbus/OPC-UA necesario | Protocolo PLC propietario, SCADA sin documentar |
| Propiedad intelectual | Ninguna (proceso es commodity) | Parcial | Total (el diseño es un diferenciador competitivo) |
| Volumen de producción | Bajo (1–3 unidades) | Medio (4–20 unidades) | Alto (20+ unidades — poseer el diseño es más barato a largo plazo) |
| Complejidad regulatoria / CE | Directiva de Maquinaria estándar | Moderada (EOAT personalizado) | Alta (máquina nueva, expediente técnico completo requerido) |
Resultado: 7–11 puntos → cobot de catálogo; 12–16 → híbrido (base de catálogo + tooling/firmware a medida); 17–21 → desarrollo mecatrónico a medida.
Las cinco fases con sus umbrales de KPI
Este es el checklist de fases que ningún artículo en castellano proporciona con números reales. Las estimaciones de coste marcadas como «(EI)» son juicio de ingeniería, no fuente externa.
| Fase | Actividades clave | Entregable | Riesgo principal de desviación | KPI / Criterio de aceptación |
|---|---|---|---|---|
| 1. Discovery y alcance (semanas 1–2) | Auditoría de proceso, inventario de interfaces PLC/SCADA, pre-evaluación CE | Alcance firmado + registro de riesgos | Interfaces heredadas sin documentar; sin acceso al suelo de fábrica | ≥80% de especificaciones de interfaz confirmadas; fecha de congelación de alcance acordada |
| 2. Diseño de concepto y simulación (semanas 3–6) | CAD multi-dominio, simulación cinemática, arquitectura de control, BOM preliminar | CDR (Concept Design Review) + modelo de comisionado virtual | Equipos mecánico y firmware trabajando en silos; plazos de entrega de actuadores no verificados | Simulación cumple tiempo de ciclo objetivo ±10%; plazos de BOM confirmados |
| 3. Prototipado y pruebas en banco (semanas 7–14) | Construcción hardware, desarrollo firmware, pruebas HIL, primera prueba funcional | Prototipo funcional + informe de pruebas | Bugs firmware-hardware; deriva de calibración de sensores; materiales de prototipo no representativos | First Pass Yield ≥90% en banco; objetivo MTBF definido para unidad de producción |
| 4. Integración y puesta en marcha (semanas 15–20) | Instalación, integración PLC/SCADA (Modbus/OPC-UA), validación de seguridad, marcado CE, formación | FAT + SAT firmados | Incompatibilidad SCADA heredado; retrasos CE; línea de producción sin ventana de parada suficiente | OEE ≥ línea base acordada (p. ej., 75% primer mes); MTBF ≥ benchmark de categoría |
| 5. Handover y optimización (semanas 21–24+) | Baselining de KPIs, configuración mantenimiento predictivo, entrega de documentación, garantía 90 días | Documentación as-built; panel de KPIs en vivo | Sin responsable interno del sistema; sin plan de formación | OEE tendiendo a 85%; MTTR ≤4 horas; First Pass Yield ≥ objetivo |
Ilustración de coste trabajada (juicio de ingeniería)
Para un sistema de cabezal de soldadura a medida —brazo de 6 ejes + EOAT personalizado + controlador embebido + integración con PLC existente—, el rango realista es 120.000–280.000 € todo incluido. El brazo representa el 35–45% del total; la tooling, el firmware y el comisionado absorben el resto. Un cobot de catálogo con paquete de soldadura estándar parte de 60.000–120.000 €, pero solo si la geometría del cordón es estándar. Si no lo es, añadir tooling personalizada cuesta entre 40.000 € y 80.000 € adicionales —momento en que el desarrollo a medida es competitivo y además transfiere la propiedad intelectual al cliente.
Para empresas en Madrid, vale la pena considerar que el programa de subvenciones del Ayuntamiento de Madrid 2025 —2,85 millones de euros, un 14% más que en 2024— incluye una línea I+D+i de prototipado de hasta 40.000 € por beneficiario y una línea Industria 4.0 de hasta 50.000 €, con la posibilidad de acumular hasta 120.000 € entre todas las líneas. Para un primer prototipo mecatrónico, esto puede cubrir entre el 15% y el 35% del presupuesto total.
Los KPIs que hay que exigir en el acta de aceptación
Los KPIs de un sistema mecatrónico no son métricas de seguimiento interno: son los criterios contractuales que determinan si el proyecto está terminado o no.
El estándar ISO 22400 define el marco normativo de KPIs para la gestión de operaciones de fabricación, incluyendo dos definiciones de OEE. Los seis indicadores que deben aparecer en cualquier ATP (Acceptance Test Procedure) de un sistema mecatrónico son:
- OEE (Disponibilidad × Rendimiento × Calidad): el OEE de clase mundial es ≥85%; la media de planta oscila entre el 60% y el 65%. Un umbral razonable para el primer mes de producción es el 75%, con objetivo de 85% a los 90 días.
- MTBF (Mean Time Between Failures): los benchmarks varían significativamente por tipo de equipo — centros de mecanizado CNC: 1.200–2.000 horas; líneas de envasado: 400–800 horas; sistemas de transporte: 2.000–5.000 horas. El ATP debe especificar el benchmark de categoría aplicable.
- MTTR (Mean Time To Repair): ≤4 horas es un umbral práctico para sistemas con spare parts documentados y técnico formado in situ.
- Tiempo de ciclo: definido en el alcance; desviación aceptable ±5% respecto al objetivo de diseño.
- First Pass Yield: ≥ objetivo de calidad del proceso previo a la automatización (si el proceso manual tenía un FPY del 92%, el sistema automatizado debe igualarlo o superarlo desde el día uno).
- Throughput: piezas por turno, verificado durante el SAT en condiciones reales de producción, no en condiciones de laboratorio.
Sin estos umbrales escritos en el contrato, el cliente no tiene palanca en el momento del handover. «Funciona» no es un criterio de aceptación.
Preguntas frecuentes sobre proyectos de mecatrónica
Lecturas relacionadas
- Digitalización de procesos industriales — el modelo por capas: qué estabilizar antes de construir nada sofisticado encima.
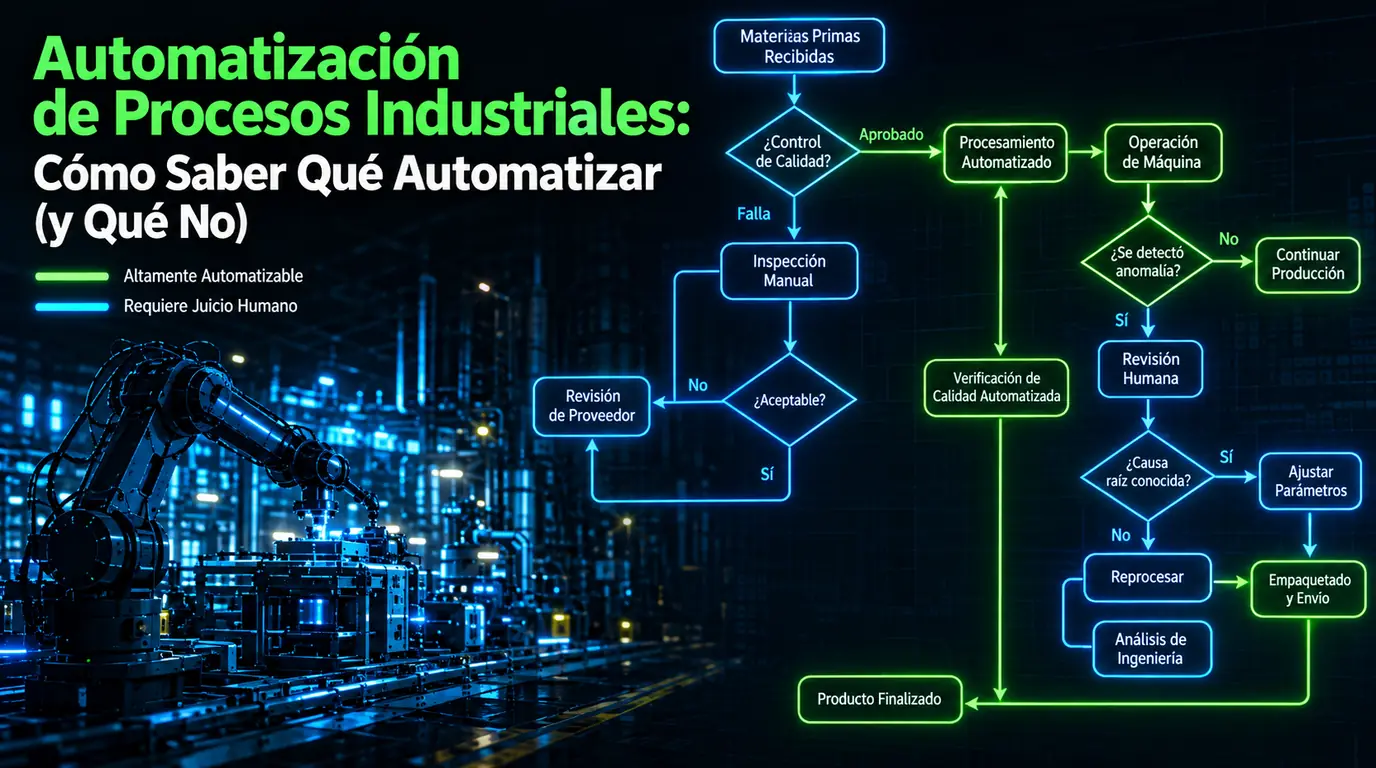
- Automatización de procesos industriales — cómo elegir el primer proceso a automatizar y cuáles dejar en manual.
- Automatización y control industrial — qué mide ya tu planta y por qué la mayor parte nunca llega a ser útil.
- Herramientas tecnológicas en la industria — un marco de evaluación para separar una herramienta real de una demo.
- Industria 4.0 en España: ejemplos reales — lo que los diagramas de pirámide omiten: ejemplos con números detrás.
- Sistemas de producción automatizados — dónde ayudan de verdad el software de inspección y la simulación VR, y dónde no.
- Software a medida para industria — la decisión en cinco filtros: desarrollar, comprar o no tocarlo.
- Maedcore — Mecatrónica — qué construimos en esta área.
Fuentes
- IFR World Robotics 2025 — Global Robot Demand Doubles Over 10 Years — International Federation of Robotics, septiembre 2025.
- AECIM — Ayuntamiento de Madrid: ayudas al sector industrial 2025 — AECIM / Ayuntamiento de Madrid, enero 2025.
- Empresa Exterior — Sector Maquinaria España 2025 — Empresa Exterior, junio 2025.
- Nexum Automatics — Industrial Robot Price: 2026 Buyer’s Guide — Nexum Automatics, junio 2026.
- Standard Bots — How Much Do Robots Cost? 2026 Price Breakdown — Standard Bots, 2026.
- Standard Bots — Robots for Manufacturers: 2026 Guide — Standard Bots, 2026.
- Fresh Consulting — Why Custom Robots? Strengths, Applications, and Expected ROI — Fresh Consulting, enero 2026.
- Stratos Controls — Hidden Costs in Automation Projects — Stratos Controls, 2024.
- Colony Construction — The Hidden Costs in Industrial Construction Projects — Colony Construction, mayo 2026.
- MDPI Applied Sciences — Integrated Software Platform for Rapid Prototyping of Mechatronic ECU Systems — MDPI, mayo 2026.
- NCBI/PMC — Experimental Development of Lightweight Manipulators with Improved Design Cycle Time — PMC, 2024.
- ResearchGate — A Mechatronics Approach to Rapid Product Development: A Case Study — peer-reviewed.
- ResearchGate — Monitoring and Control of Production Processes based on KPIs for Mechatronic Systems — peer-reviewed (análisis ISO 22400).
- Academia.edu — Virtual Commissioning of Mechatronics Systems with the Use of Simulation — peer-reviewed.
- Academia.edu — A Mechatronics Approach to Rapid Product Development — peer-reviewed, 2008.
- Manufacturing-Metrics.org — Industrial KPI Data & Performance Benchmarks 2026 — Manufacturing Metrics Observatory, 2026.
- Oxmaint — MTBF, MTTR, OEE: Maintenance KPIs Complete Guide 2026 — Oxmaint, julio 2026.
- Embedded Computing Design — How Mechatronics Improve Drone Technology — Embedded Computing Design.
Sobre el autor
Ingeniero de robótica
Durante más de una década me ha movido una sola misión: aprovechar la IA y la robótica para construir un mundo de producción automatizada. Creo que, al crear sistemas autosuficientes, podemos devolver a las personas el tiempo para centrarse en lo que de verdad importa: su familia y sus pasiones. Mi experiencia abarca desde ganar prestigiosas competiciones europeas de startups hasta diseñar proyectos complejos que integran hardware y software. Me dedico a unir los retos industriales de hoy con las soluciones autónomas del mañana.
Preguntas frecuentes
¿Cuánto tiempo tarda en completarse un proyecto de mecatrónica industrial de complejidad media?
¿Qué KPIs debo exigir en el contrato de aceptación de un sistema mecatrónico?
¿Cuándo merece la pena desarrollar mecatrónica a medida en lugar de comprar un cobot de catálogo?
¿Cuáles son las causas más frecuentes de retrasos en proyectos de mecatrónica?
¿Qué subvenciones existen en Madrid para financiar un proyecto de mecatrónica o automatización industrial?
¿Qué documentos debo preparar antes de la primera reunión con un partner de mecatrónica?
¿Listo para transformar tu empresa?
Reserva una reunión gratuita de 30 minutos con un ingeniero.